Kiedy pierwszy raz zobaczyłem, jak różnie potrafią działać systemy cofania w trzech autach, pomyślałem: „to przecież ta sama idea, widzieć przeszkody”. A potem wsiadłem, wjechałem w ciasny garaż i… okazało się, że każdy zestaw ma własną osobowość. Kamera potrafi pokazać szczegóły, ale ma swoje ślepe pola. System 360° skleja obraz z wielu kamer i buduje „mapę” z tego, co widzi optyka. Radar zaś nie interesuje się barwami ani kształtem w taki sposób jak wideo, tylko wykrywa obiekty po sygnałach odbitych. Efekt? W praktyce te trzy technologie grają inną muzykę, choć celem są te same: bezpieczeństwo i wygoda podczas manewrów.
W tym tekście rozbiorę te systemy na czynniki pierwsze. Nie w teorii, tylko w tym, co czuć za kierownicą: opóźnienia, logika detekcji, wpływ pogody, czystości obiektywów i tego, jak samochód „myśli”, gdy w pobliżu dzieje się coś nietypowego. Będzie technicznie, ale bez przesadnego zadęcia. Jestem geekiem wszystkiego, co ma koła i silnik, więc obiecuję: zero mglistych ogólników, za to dużo konkretnych mechanizmów.
Kamera cofania: obraz jest prawdziwy, ale nie zawsze kompletny
Kamera cofania to klasyk. Zwykle montowana jest w tylnej części auta, a obraz wyświetlany jest na ekranie w desce rozdzielczej. Największą przewagą jest intuicyjność: widzisz dokładnie to, co znajduje się za pojazdem. Dla kierowcy to często „najmniej dyskusji” i najszybsze zrozumienie sytuacji.
Równocześnie kamera nie ma magii. Jej zasięg jest ograniczony kątem widzenia, wysokością montażu i geometrią auta. W efekcie to, co znajduje się bardzo nisko przy zderzaku albo blisko boków, może wypaść poza kadr. Do tego dochodzą ograniczenia wynikające z optyki i elektroniki: minimalne opóźnienie przetwarzania obrazu, kompresja sygnału, a w niektórych konstrukcjach także tryb „wzmocnienia” obrazu w słabszym świetle.
Istotne są też warunki środowiskowe. W deszczu i zimie krople, błoto czy śnieg potrafią zamienić obraz w kolorową zgaduj-zgadulę. Widziałem sytuacje, gdy w deszczowy wieczór kamera wciąż „działała”, ale praktyczna czytelność spadała tak bardzo, że system przestawał być realnym wsparciem, a stawał się ozdobą na ekranie.
Opóźnienie i dynamika obrazu
Kamera może mieć niewielkie opóźnienie w łańcuchu: sensor obrazu, przetwarzanie w module, transmisja w aucie i dopiero wyświetlenie. Zwykle jest to ułamek sekundy, ale przy powolnych manewrach cofania często nie robi różnicy. Gorzej, gdy robisz manewr dynamiczniejszy, a do tego skręcasz kierownicą i w kadrze przesuwają się szybciej obiekty bliskie.
Problemem nie jest tylko sama zwłoka, ale też „przetworzenie” obrazu w trybach nocnych. Wtedy program może wygładzać szum kosztem szczegółów. Kierowca dostaje obraz, który jest bardziej „czytelny” dla algorytmu, ale mniej precyzyjny dla człowieka. W praktyce to oznacza, że przy słabym świetle łatwiej przegapić cienkie krawędzie, np. rant chodnika albo wąską rynnę.
Odległość: kamera to oczy, a nie czujnik metra
W podstawowej wersji kamera cofania pokazuje obraz, ale nie zawsze daje pewną informację o odległości. Jeżeli samochód nie ma dodatkowych czujników parkowania, kierowca polega na intuicji i geometrii miejsca. W wersjach bardziej rozbudowanych kamera może wspierać linie prowadzące, które reagują na skręt kół, ale nadal są to wskazówki wizualne, a nie „twardy odczyt” dystansu.
Warto też pamiętać, że linie prowadzące są zwykle mapowane do pozycji skrętu i wstępnie skorygowane na płasko. Gdy podłoże jest nierówne, a zawieszenie pracuje inaczej niż w momencie kalibracji, obraz może sugerować inną trajektorię niż rzeczywistość. To nie błąd kamery, tylko ograniczenie modelu.
Systemy 360 stopni: obraz z wielu kamer i logika sklejenia
Systemy 360 stopni biorą na siebie zadanie, którego kamera cofania nie wykonuje: budują spojrzenie „z góry”. Zwykle opierają się na kilku kamerach umieszczonych z przodu, po bokach i z tyłu. Następnie sterownik łączy obrazy i nakłada je na widok przypominający plan parkingu.
To potężna sprawa w ciasnych przestrzeniach, bo kierowca nie tylko widzi, co jest za autem, ale też dostaje informacje o ruchu i położeniu obiektów po bokach. Jednak ta przewaga ma cenę: system jest zależny od jakości wszystkich kamer oraz od tego, jak dobrze algorytm kalibracji zgra ich pozycje.
„Ptasi wzrok” to komputer, nie mapa świata
W moim odczuciu największe zaskoczenie przyszło wtedy, gdy zobaczyłem, jak system 360 potrafi „zgubić” krawędź obiektu. Na ekranie widać go jako fragment, ale nie zawsze w tym miejscu, gdzie kierowca spodziewałby się go fizycznie. Dlaczego? Bo odwzorowanie w widoku z góry jest przeliczeniem geometrii obrazu z kamer na układ współrzędnych.
Jeżeli któryś obiektyw jest zabrudzony, ma zasłonięty fragment kadru albo zmienia się jego parametry optyczne (np. z powodu kondensacji), to cała mozaika traci precyzję lokalnie. Co ważne, kierowca często patrzy na „całościowy obraz” i może mniej docenić, że widok jest zbudowany z komponentów.
Oznaczenia obiektów: skąd się biorą ramki i kolor?
W wielu systemach 360 stopni użytkownik nie tylko widzi obraz, ale też ma nakładki: linie stref, sygnały ostrzegawcze, czasem automatyczne podkreślenie przeszkód. Te elementy zwykle są efektem działania algorytmów wizyjnych: wykrycia konturów, segmentacji i śledzenia obiektów.
W praktyce to działa dobrze na typowych przeszkodach: słupkach, innych autach, krawężnikach. Gorzej, gdy obiekt ma nietypowy wygląd, jest częściowo zasłonięty lub porusza się tak, że algorytm ma problem z utrzymaniem spójności. Widziałem, jak niewielka, ciemna bryła w cieniu bywa ignorowana albo pojawia się dopiero, gdy auto jest już bardzo blisko.
Kiedy system 360 jest najlepszy, a kiedy tylko „ładny”
Jeżeli wykonujesz manewry w ciasnych przestrzeniach, np. w galerii handlowej albo wąskim osiedlowym parkingu, system 360 jest jak druga para oczu. Pomaga zorientować się w położeniu względem innych aut i uniknąć sytuacji, gdy z perspektywy samej kamery z tyłu „nie widać” nic, a z boku jednak jest przeszkoda.
Jednocześnie, gdy ekran jest jedynym źródłem informacji, łatwo o nadmierne zaufanie. System 360 nie widzi „pojęciowo” świata jak człowiek. On mapuje piksele i dopiero na tej podstawie próbuje wnioskować. W trudnych warunkach, jak gęsty deszcz, śnieg, noc i smugi na obiektywach, obraz potrafi tracić kontrast. Wtedy przewaga nad pojedynczą kamerą maleje.
Radar: wykrywa bez patrzenia, ale nie wszystko „rozumie” tak samo
Czujniki radarowe są inne w fundamentach. Nie dostarczają obrazu. Wykrywają obiekty na podstawie emisji fal radiowych i analizy odbić. Dzięki temu potrafią działać w warunkach, w których kamera ma problemy z widocznością, bo światło i brud optyki nie są kluczowe.
Radar jest szczególnie przydatny do określania obecności obiektów i często także do wnioskowania o ruchu. W systemach wspomagania parkowania radar potrafi wykryć przeszkodę nawet wtedy, gdy jest słabo widoczna wizualnie. To potrafi uratować manewr, gdy w nocy pada drobny deszcz, a z tyłu błyszczy mokra nawierzchnia.
Zakres i rozdzielczość: radar ma „plamy”, a nie zdjęcie
Radar działa w określonych zakresach: zależnie od konstrukcji ma inne strefy detekcji, inną charakterystykę kąta i inny sposób mapowania przestrzeni. Nie jest to „mapa jak z kamer”. To bardziej mozaika informacji o tym, że w danym fragmencie przestrzeni fala wróciła.
Ta właściwość ma konsekwencje w praktyce. Czasem radar wykrywa przeszkodę z opóźnieniem w porównaniu do tego, co czułby kierowca, ale dostarcza stabilnego sygnału, gdy przeszkoda już jest w polu detekcji. Czasem z kolei obiekt o małej powierzchni odbijającej może być wykryty słabiej. Duże metalowe elementy zazwyczaj są „łatwiejsze” dla radaru niż np. cienkie plastikowe fragmenty.
Ruch i prędkość: radar bywa szybszy w ocenie sytuacji
Współczesne czujniki radarowe potrafią oceniać parametry odbicia, co zwykle przekłada się na lepsze wykrywanie ruchu. Gdy cofając wyjeżdżasz na drogę z krawędzi parkingu, radar może wcześniej zasygnalizować zbliżający się obiekt. Kamera bez śledzenia ruchu może pokazywać obraz, ale kierowca musi sam ocenić, czy coś się zbliża.
Trzeba jednak uważać na typowy błąd interpretacyjny. Radar nie daje obrazu, więc ostrzeżenie bywa ogólne: „jest przeszkoda w pobliżu”. Jeśli system nie potrafi jednoznacznie rozpoznać kształtu, kierowca musi skorelować sygnał z własną obserwacją i geometrią manewru. Najlepiej działa to w połączeniu z widokiem z kamer.
Różne technologie, różna filozofia ostrzegania
Najciekawsze dzieje się wtedy, gdy te systemy współpracują albo gdy użytkownik porównuje je w tej samej sytuacji. Kamera mówi: „patrz, tu jest przeszkoda”. System 360 mówi: „patrz, przeszkoda jest w twoim otoczeniu, a nawet mogę narysować ci orientację”. Radar mówi: „w tym miejscu mam odbicie, uważaj”.
Ta różnica filozofii przekłada się na to, jak kierowca odbiera alerty. Kamera jest precyzyjna w szczegółach wizualnych, ale gorzej znosi problemy z widocznością. System 360 potrafi ułatwić orientację przestrzenną, ale jest zależny od poprawnej kalibracji i czystości wielu obiektywów. Radar działa w gorszych warunkach optycznych, ale nie daje obrazu, więc musi polegać na logice detekcji i mapowaniu stref.
Opóźnienie ostrzeżeń: „kiedy” ma znaczenie
W praktyce kierowca nie tylko chce wiedzieć, co jest blisko, ale też kiedy system to zobaczy. Kamera może zareagować natychmiast w sensie widzenia, lecz przetwarzanie obrazu i wyświetlanie zajmują czas. System 360 dochodzi przez dodatkowy etap łączenia obrazów. Radar zwykle ma własną logikę integracji sygnału, co czasem daje wrażenie „konsekwentnego” alarmu dopiero, gdy obiekt wejdzie w stabilną strefę wykrycia.
Jeżeli manewr jest powolny i masz czas, te różnice znikają. Gdy jednak cofanie jest szybciej niż „zwyczajowo” albo kierowca wykonuje dynamiczne korekty kierownicą, różne opóźnienia potrafią przestawić balans zaufania: w jednym aucie alerty pojawiają się bardzo wcześnie i subtelnie, w innym szybciej czujesz obraz na ekranie, a radar „dogania” później.
Fałszywe alarmy: skąd się biorą i jak je oswoić
Każdy system może mylić się w specyficznych warunkach. W kamerach problemem są refleksy, smugi na obiektywie i zmiany oświetlenia. W systemach 360 dochodzi jeszcze kwestia zgrania kamer: czasem jeden obiektyw „przestaje” być wiarygodny i cały widok z góry jest mniej precyzyjny.
Radar może sygnalizować przeszkody tam, gdzie obiekty mają cechy sprzyjające odbiciu, ale nie są realnym zagrożeniem na ścieżce auta. Niekiedy jest to efekt odbić od elementów otoczenia, np. metalowych konstrukcji. Kluczowe jest to, jak producent zaprojektował logikę ostrzegania: czy alert jest miękki i rośnie wraz zbliżeniem, czy pojawia się nagle i wymaga większej interpretacji.
Co wpływa na działanie: brud, pogoda, kalibracja i geometria
Najczęściej systemy poddaje się ocenie wtedy, gdy „wszystko działa albo nie”. A przecież jakość działania jest wypadkową kilku czynników, które w serwisie łatwo pominąć. W praktyce największe znaczenie mają warunki mechaniczne i optyczne: zabrudzenia kamer, ich ustawienie, stan czujników i geometria auta względem przeszkody.
W moich testach najbardziej wyraźna była różnica po myjni ręcznej vs. po przejechaniu przez typową zimową „mgłę z soli”. W aucie z kamerami widoczność spada nie tyle przez sam brud, ile przez filmy wodne, które robią refleksy i obniżają kontrast. W aucie z radarem zmiana bywa mniejsza, ale pojawia się wtedy, gdy obiekt jest trudny do odbicia falą lub gdy sygnał odbity jest zasłaniany przez geometrię otoczenia.
Kalibracja systemu 360 stopni
System 360 jest szczególnie wrażliwy na kalibrację. Jeżeli kamery zostały ruszone, wymieniono część karoserii, naprawiano elementy przy montażu kamer albo auto było po kolizji, producent zakłada procedury przywracania ustawień. W przeciwnym razie widok z góry potrafi się „rozjechać” i wtedy kierowca dostaje obraz, który wygląda dobrze, ale jest mniej dokładny w skali centymetrów.
Co ciekawe, rozjazdy bywają małe na pierwszy rzut oka. System może nadal generować czytelny obraz, ale linie prowadzące i overlay obiektów potrafią przesuwać się w czasie manewru. Jeżeli ktoś parkuje „na oko”, dopiero kilka prób uświadamia, że coś jest nie tak.
Geometria: co jest „nisko”, „blisko” i „po bokach”
Kamera cofania i radar nie mają tej samej wrażliwości na różne obszary wokół auta. Kamera może słabiej widzieć strefę bardzo niską przy zderzaku, bo kadr ma ograniczenia geometryczne. Radar bywa bardziej skuteczny na przeszkody o odpowiedniej powierzchni i położeniu, ale z kolei może mniej przewidywać elementy, które nie odbijają sygnału tak, jak oczekuje algorytm.
W praktyce najlepiej działa podejście, które łączy technologie. Jeśli ekran z kamery mówi ci „co widzisz”, a radar potwierdza, że w danym rejonie jest realna przeszkoda, masz dwie niezależne linie dowodowe. To nie zastępuje rozsądku, ale zmniejsza ryzyko błędu wynikającego z ograniczeń pojedynczej metody.
Jak producenci projektują interfejs: obraz, dźwięk i informacja krok po kroku
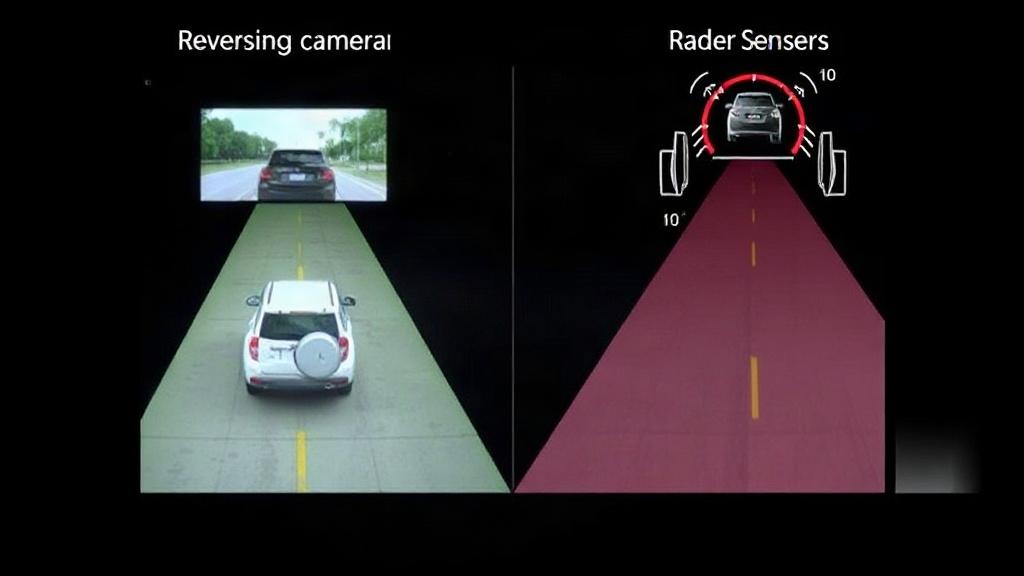
Współpraca kierowcy z systemem to w dużej mierze kwestia interfejsu. Obraz z kamer jest intuicyjny, ale bywa zbyt „pełny” w trudnych warunkach. Dlatego producenci dodają nakładki: linie prowadzące, strefy ostrzegawcze i kolorowe podświetlenia.
Radar z kolei zwykle uruchamia sygnał dźwiękowy, a na ekranie pokazuje odległość lub strefę. W lepszych implementacjach alert nie jest jednorazowym „piknięciem”, tylko narasta zgodnie z logiką zbliżania. Mniej agresywne i bardziej przewidywalne ostrzeganie często sprawia, że kierowca mniej stresuje się podczas parkowania.
Rola dźwięku: kiedy uspokaja, a kiedy rozprasza
Dźwięk w systemach cofania jest przydatny, gdy nie możesz ciągle patrzeć w ekran. Dla niektórych kierowców to wręcz ważny sygnał bezpieczeństwa, bo pomaga utrzymać kontrolę nad manewrem. Zdarza się jednak, że alarmy z radaru lub systemów kombinowanych zaczynają „machać” w reakcji na odbicia i wtedy dźwięk bywa bardziej uciążliwy niż pomocny.
Dlatego w aucie z wieloma sensorami kluczowe jest, żeby logika ostrzegania nie dublowała sygnałów w chaotyczny sposób. Najlepiej, gdy system oferuje spójny priorytet: obraz uzupełnia radar, a ostrzeżenia są czytelne, zamiast nakładać się na siebie bez ładu.
Porównanie w praktyce: kiedy co ma przewagę
W tabeli najprościej ułożyć to, co najczęściej wychodzi podczas codziennego użytkowania. Pamiętaj, że konkretne parametry zależą od modelu auta i producenta, ale mechanizmy są powtarzalne.
| Technologia | Mocne strony | Typowe ograniczenia | Kiedy czuć przewagę |
|---|---|---|---|
| Kamera cofania | Intuicyjny obraz, dobry do oceny „co jest za autem” | Braki w strefach bocznych i niskich, wrażliwość na brud i oświetlenie | Cofanie na otwartej przestrzeni, parkowanie „na prosto” |
| System 360 stopni | Orientacja przestrzenna, podgląd z góry i pomoc w manewrach z boku | Zależność od czystości i kalibracji wielu kamer, błędy w trudnych warunkach wizualnych | Ciasne parkingi, cofanie z ruchem obok auta |
| Czujniki radarowe | Dobra detekcja w gorszej widoczności, często wsparcie dla sytuacji z ruchem | Brak obrazu, ograniczenia detekcji zależne od odbić i geometrii obiektu | Noc, deszcz, warunki, w których kamera traci kontrast |
Jeżeli miałbym opisać to jednym zdaniem z życia: kamera daje ci widok, system 360 pomaga w układaniu przestrzeni, a radar działa jak czujny „członek załogi”, który powie, że coś jest, nawet jeśli nie wygląda zbyt wyraźnie.
Co wybrać? Zależnie od stylu parkowania i typowych scenariuszy
Nie chodzi tylko o to, która technologia jest „lepsza”. Lepsze znaczy „lepiej dla twojego sposobu korzystania z auta”. Inaczej parkuje ktoś, kto robi krótkie manewry w swoim osiedlu, a inaczej ktoś, kto często wraca późno i musi wciskać się w gęste miejsca.
W scenariuszu „zawsze szybki powrót do domu, garaż i suchy dojazd” kamera cofania może wystarczać. W scenariuszu „często ciasne miejsca i manewry na skos” system 360 stopni zwykle daje większy spokój. A gdy dominują warunki trudne wizualnie albo często pojawiają się sytuacje z ruchem w pobliżu, radar staje się bardzo sensownym uzupełnieniem.
Najlepszy duet to… redundancja
Jeżeli auto oferuje połączenie widoku z kamer i wsparcia radaru, w praktyce dostajesz redundantną ochronę. Jedno źródło nie tłumaczy całości. Kamera może pokazać szczegóły, a radar może potwierdzić obecność obiektu tam, gdzie obraz jest niepewny.
Właśnie ta redundancja jest dla kierowcy najważniejsza. Gdy jedno ogniwo traci czytelność, drugie pomaga utrzymać kontrolę. To jest sens inżynierii: nie jeden idealny czujnik, tylko system, który ma plan B.
Jak czytać komunikaty systemów podczas cofania
Wielu kierowców patrzy na ekran i reaguje jak na sygnalizację świetlną: zielone, żółte, czerwone. A potem zdarza się sytuacja, gdy komunikat wygląda podobnie, ale zachowanie auta w kolejnej próbie jest inne. Żeby tego uniknąć, warto zrozumieć, jak interpretować sygnały.
W przypadku kamery i systemów 360 patrz przede wszystkim na kontekst: gdzie jest przeszkoda na ekranie względem krawędzi auta i linii prowadzących. Jeżeli obiektyw jest zabrudzony, a obraz ma „mgłę” albo smugi, komunikaty mogą być zaniżone jakościowo. Wtedy lepiej spowolnić i nie opierać się na najbardziej optymistycznym overlay.
Dla radaru interpretacja opiera się na stabilności ostrzeżenia. Jeżeli alert pojawia się i narasta konsekwentnie wraz ze zbliżaniem, najpewniej system ma realny kontakt z obiektem. Jeżeli alarmy są sporadyczne, a auto i tak nie zbliża się do niczego oczywistego, prawdopodobnie to reakcja na odbicia albo specyficzne ukształtowanie miejsca. W obu przypadkach rozsądne cofanie i kontrola toru jazdy wygrywają z uporem.
Typowe scenariusze: co się dzieje, gdy sytuacja jest „inna niż zwykle”
Najciekawsze są sytuacje nietypowe. Przykładowo: cofanie obok słupków o nietypowym kształcie, w strefie z metalową kratką lub na tle jasnej ściany. W takich warunkach kamera może mieć trudność z kontrastem, a radar może reagować na odbicia. System 360 potrafi wyglądać świetnie, ale jeśli jedna kamera dostaje gorszy sygnał, mapa przestrzeni może „przesunąć” obrys przeszkody.
Miałem kiedyś manewr w miejscu, gdzie przy podjeździe stała mała, pionowa przeszkoda w cieniu. Na kamerze z tyłu było ją widać tylko częściowo. System 360 pokazał ją lepiej, ale z lekkim rozjazdem w osi. Dopiero radar dał jednoznaczny impuls, który kazał mi zatrzymać się wcześniej i wykonać korektę. Następnego dnia obiekt był już lepiej widoczny, ale wtedy to właśnie redundancja uratowała czas.
To dobry przykład na to, że nie ma „perfekcyjnego” pojedynczego systemu dla wszystkich warunków. Jest za to zestaw mechanizmów, który w praktyce działa najlepiej, gdy traktujesz go jak wsparcie, a nie wyrocznię.
Techniczne różnice w budowie: co siedzi w tle, gdy ekran wygląda podobnie
Na poziomie użytkownika interfejsy są często podobne: ekran pokazuje obraz, nakłada linie i ostrzega. Różnice kryją się w tym, jak system zbiera dane, jak je przetwarza i jak podejmuje decyzje. Kamera ma sensor obrazu i łańcuch przetwarzania wideo. System 360 ma dodatkowo synchronizację wielu strumieni i dopasowanie geometrii. Radar ma emisję i analizę odbić w określonych pasmach oraz logikę detekcji obiektów w przestrzeni.
To dlatego dwa auta, które „wyświetlają to samo”, potrafią ostrzegać w innym momencie. Jeden system może szybciej wykryć obiekt po wizji, ale wolniej w zakresie stabilizacji. Drugi zrobi odwrotnie: wykaże obiekt, gdy radar będzie pewny detekcji, a wideo może w tym czasie wyglądać jeszcze na niepełne.
Dlaczego w praktyce ważniejsze jest „jak stabilnie”, niż „jak szybko”
W manewrach liczy się przewidywalność. Jeżeli alerty potrafią wyskoczyć i zniknąć, kierowca nie wie, czy ma przyhamować czy może spokojnie kontynuować. Dlatego algorytmy integrujące dane w czasie są ważne. Stabilne wykrycie obiektu nawet po chwili opóźnienia bywa lepsze niż super szybka reakcja, ale z dużą liczbą wątpliwych detekcji.
Właśnie w tym radar często ma przewagę w trudnych warunkach, bo jego sygnał jest mniej zależny od zmienności oświetlenia. Z kolei kamera jest świetna do potwierdzania wizualnych szczegółów, które radar może tylko sygnalizować jako „coś tam jest”. Połączenie tych cech daje sensowny balans.
Bezpieczeństwo w praktyce: jak korzystać mądrze, niezależnie od technologii
Najprostsza zasada jest banalna, ale skuteczna: spoglądaj na tor jazdy, nie tylko na ekran. Kamera i system 360 pomagają, ale twoja kontrola kierunku i prędkości manewru jest fundamentem bezpieczeństwa. Nawet najlepszy zestaw czujników nie zastąpi refleksu kierowcy, zwłaszcza w nietypowych sytuacjach.
Druga zasada dotyczy higieny systemu. Regularnie myj strefy kamer i zwracaj uwagę, czy obiektywy nie są zasłonięte. W zimie szczególnie szybko widać degradację obrazu po śnieżnej zawiesinie. Radar jest mniej wrażliwy na brud optyczny, ale w praktyce też może mieć ograniczenia, jeśli coś fizycznie zasłania jego elementy lub jeśli auto jest po naprawach i nie wykonano właściwych procedur weryfikacji.
Trzecia zasada jest bardziej „geekowa”: obserwuj, jak system zachowuje się w cyklu manewru. Jeśli w tym samym miejscu alerty pojawiają się konsekwentnie, możesz mu ufać bardziej. Jeżeli zachowanie jest losowe, to znak, że warunki lub otoczenie wprowadzają system w niepewność. Wtedy lepiej zwolnić i potraktować ostrzeżenia jako informację „sprawdź wzrokiem i zrób korektę”.
Na koniec warto powiedzieć wprost: najlepszy system to taki, którego ograniczenia znasz. Kamera ma swoje ślepe strefy. System 360 jest świetny, dopóki wszystkie kamery dostarczają spójny obraz. Radar jest czujny, ale nie pokazuje zdjęcia świata, tylko sygnalizuje odbicie. Gdy wiesz, jak to działa, dużo łatwiej podejmować decyzje w czasie manewru.
W praktyce to właśnie umiejętność czytania różnicy w zachowaniu tych trzech technologii daje kierowcy spokój. Nie chodzi o to, by wygrała jedna metoda. Chodzi o to, byś ty był o krok przed sytuacją, zamiast gonić ekran albo alarm dźwiękowy w panice. A gdy cofanie przestaje być stresujące, zaczyna się frajda z jazdy, nawet w najbardziej nudnym, parkingowym codziennym świecie.