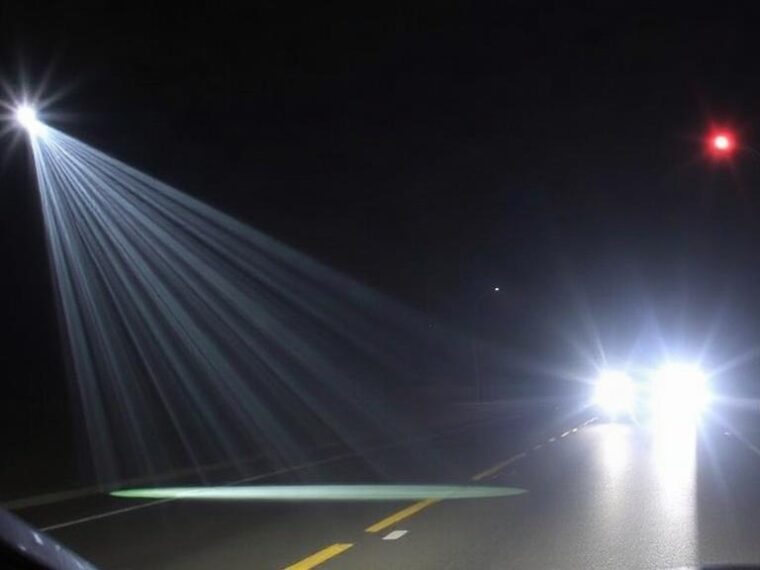
Kiedy pierwszy raz zobaczyłem, jak nowoczesne reflektory „pilnują” swoich granic, pomyślałem, że to już nie jest zwykłe oświetlenie. To coś w rodzaju kontroli ruchu w czasie rzeczywistym, tylko że zamiast sterowania pojazdem steruje się plamą światła. Z daleka wszystko wygląda po prostu jasno, a dopiero z bliska widać logikę: granica snopu jest cięta i przesuwana tak, by kierowcy z przeciwka dostali oświetlenie minimalnie potrzebne, a nie wrażenia jak po włączeniu ręcznego reflektora na kamerę.
W tym artykule rozkręcam temat od technicznej strony: jak działa adaptacja wiązki w układach matrycowych LED i w systemach laserowych, dlaczego pojazdy są „mapowane” światłem, i co realnie dzieje się w momencie, gdy pojawia się auto na drugim pasie. Będzie inżyniersko, ale bez lania wody. Skupię się na tym, jak systemy ograniczają olśnienie i jak utrzymują zasięg oraz kontrast, gdy droga jest różna: od gładkiego asfaltu po ciemne wąwozy i kapryśny deszcz.
Dlaczego w ogóle trzeba „dopasowywać” światło
Kluczowy problem jest prosty: to samo światło, które pomaga widzieć drogę, może pogorszyć widoczność innym, jeśli trafi w oczy. Olśnienie nie zależy tylko od tego, czy reflektor jest „mocny”, ale od kąta padania promieni, rozkładu jasności w plamie oraz tego, jak szybko system reaguje na zmiany w otoczeniu.
W praktyce różnica między dobrym a złym oświetleniem sprowadza się do geometrii i czasu. Zbyt agresywny snop podnosi się, gdy auto z przeciwka wjeżdża w strefę pracy, a zbyt wolny układ nie zdąży go „usunąć” z drogi. To dlatego nowoczesne systemy opierają się na czujnikach i sterowaniu strefami świetlnymi.
Dochodzi jeszcze aspekt bezpieczeństwa: kierowcy nie są równi. Jedni mają oczy w wysokości minimalnie innej, inni jadą w pojeździe o innej masie, a zawieszenie zmienia kąt reflektorów. Do tego dochodzi różna odbijalność nawierzchni. Nawet jeśli ustawienie reflektora „na sucho” jest poprawne, realna sytuacja drogowa tworzy zmienny krajobraz optyczny.
Od statycznej wiązki do dynamicznej kontroli
Historycznie reflektory były rozwiązywane mechanicznie. Regulowano wysokość, czasem zmieniano zasięg w zależności od prędkości lub skrętu, ale to wciąż były zmiany wolne. Przy ruchu z przeciwka liczy się moment. Pojazd potrafi przeskoczyć w pole widzenia reflektora w ułamku sekundy.
Przełom przyniosły układy z szybkim sterowaniem światłem, gdzie zamiast jednego „pełnego” snopu tworzy się wiele stref o różnych poziomach jasności. Część jest wygaszana, część pozostaje aktywna, a granica jest formowana tak, by ominąć obszar, w którym znajdują się światła oczu kierowcy jadącego z przeciwka.
W tym miejscu wchodzą na scenę matryce LED i systemy laserowe. Obie technologie realizują podobną ideę, ale różnią się sposobem budowania plamy światła, sterowaniem źródłem i ograniczeniami optycznymi.
Matrycowe LED: jak powstaje snop „z pikseli”
Matrycowa jednostka LED to w praktyce reflektor, w którym wiele segmentów (LED lub elementów sterowanych) tworzy obraz świetlny. Każdy segment może być w różnym stopniu zasilany, co daje możliwość wygaszania wybranych fragmentów. Wyobraź sobie, że snop jest jak wyświetlacz: zamiast całkowitej bieli masz piksele o różnej intensywności.
Najczęściej elementy są grupowane w strefy. Sterownik na podstawie obrazu z kamery (albo innych danych czujników) identyfikuje pojazd z przeciwka i ocenia, w którym miejscu znajduje się strefa potencjalnego olśnienia. Potem dynamicznie koryguje intensywność w odpowiednich segmentach reflektora.
Ważne jest nie tylko to, by „zasłonić” światło. Układ musi też utrzymać użyteczny zasięg i równomierność oświetlenia krawędzi jezdni. Gdy zbyt dużo segmentów zostanie przygaszonych, kierowca traci kontrast na poboczu i przestaje widzieć przeszkody, które zwykle są „wyciągane” przez dobry snop.
Rola kamery i mapy stref
Adaptacja wiązki nie dzieje się w próżni. System wykorzystuje obraz z kamery przed pojazdem, czasem wsparty danymi z czujników ruchu i geometrii auta. Kamera pomaga ocenić pozycję pojazdu w polu widzenia reflektora, a sterownik przekłada to na parametry sterowania segmentami.
W środku działa model strefowy: układ zna przybliżony rozkład wiązki dla różnych ustawień wysokości i położenia reflektora. Potem, gdy pojawia się auto z przeciwka, sterownik „rysuje” w plamie światła okno wygaszania. To okno ma swój kształt i zwykle podąża za obiektem w czasie.
W moich testach na trasie nocnej pod miastem najbardziej zauważalne było to, że granica światła nie była „ostrą kreską”, tylko stopniowana. To ważne, bo człowiek łatwo zauważa migotanie i skoki. Stabilna, płynna korekta daje wrażenie naturalnej jazdy mimo że optyka pracuje tak naprawdę jak system sterowania.
Granica światła: po co jest płynność
Olśnienie zależy od tego, jak dużo światła trafi w obszar odpowiedzialny za widzenie kierowcy z przeciwka. Dlatego system często nie wyłącza całkiem wszystkich segmentów naraz, tylko wygasza je w sposób kontrolowany. Dzięki temu w plamie pojawia się miękka korekta.
Miękka, czyli taka, która minimalizuje nagłe zmiany luminancji. W praktyce kierowca nie widzi „dziury” jak w lampie latarki, tylko strefę przygaszenia. To przekłada się na mniejszą skłonność do efektu psychologicznego: „ktoś mnie oślepia”, mimo że realnie układ już ogranicza jasność.
Warto też pamiętać, że olśnienie to nie tylko jasność w jednym punkcie. Liczy się rozkład natężenia w kierunku oczu. Stąd sterowanie często jest wieloetapowe: najpierw system ocenia zagrożenie, potem dopiero precyzyjnie dobiera poziomy w segmentach.
Laser: więcej energii, ale inna logika budowania wiązki
Laserowe reflektory w samochodach nie są po prostu „mocniejszymi LED-ami”. To inna filozofia generowania strumienia światła. Najczęściej laser jest wykorzystywany do napędu układu optycznego, który następnie wytwarza światło przeznaczone do oświetlania drogi.
W typowych rozwiązaniach energia z lasera jest przekształcana optycznie, a potem kierowana do układu soczewek i odbić w taki sposób, by uzyskać odpowiedni profil wiązki. Laser pozwala osiągnąć wysoki zasięg i dobrą gęstość światła, ale sterowanie i bezpieczeństwo wymagają szczególnej kontroli.
Adaptacja do ruchu z przeciwka w systemach laserowych zwykle działa na zasadzie podobnej do matryc LED: tworzy się strefy wygaszania i dopasowuje kształt plamy. Różnica polega na tym, jak łatwo sterować intensywnością na poziomie optycznym oraz jakie są ograniczenia związane z generacją i prowadzeniem promieni.
Dlaczego laser lubi precyzję
Laser daje zwykle bardziej „koncentratsywny” charakter strumienia, co jest plusem, gdy liczy się zasięg. W tej technologii nie chodzi tylko o to, żeby było jasno daleko, ale żeby światło miało odpowiedni profil przestrzenny. Gdy profil się rozjedzie, kontrast spada i pojawia się ryzyko, że światło trafi w niepożądany zakres kątów.
Przy adaptacji do pojazdów z przeciwka system musi zatem precyzyjnie korygować fragmenty snopu. To oznacza szybkie przeliczanie pozycji obiektów względem osi optycznej i sprawne sterowanie komponentami tworzącymi finalną wiązkę.
W praktyce laser bywa „lepszy” tam, gdzie liczy się dystans i odporność na straty w optyce. Ale równie ważna jest elektronika sterująca i algorytmy, które potrafią przewidywać ruch pojazdu z przeciwka, zamiast reagować wyłącznie na moment.
Adaptacja wiązki światła do pojazdów z przeciwka: jak działa w czasie rzeczywistym
Najciekawszy moment zaczyna się wtedy, gdy pojazd z przeciwka wjeżdża w strefę, w której normalnie aktywny snop mógłby wpaść w okolice oczu. System przechodzi wtedy tryb korekcji: odczytuje pozycję obiektu, przelicza ryzyko olśnienia i zmienia rozkład jasności w reflektorze.
W matrycy LED korekcja jest realizowana przez zmiany zasilania segmentów. W laserze korekcja zachodzi w torze optycznym, który kształtuje finalny rozkład natężenia. W obu przypadkach sterownik dąży do zachowania użytecznego „światła jazdy”: okolice prawego i lewego pasa mają dalej być widoczne, a droga przed autem nie powinna się zapadać w ciemność.
To ważne dlatego, że zbyt agresywne zasłanianie powoduje efekt tunelu. Kierowca widzi tylko to, co bezpośrednio przed maską, a reszta nocy „ucieka”. Dobre systemy potrafią więc zasłaniać tak, by ograniczyć olśnienie, a jednocześnie nie zabierać całej reszty światła.
Współpraca z korekcją poziomu i dynamiką auta
Żeby adaptacja miała sens, reflektory muszą być poprawnie „ustawione” w osi pionowej. Jazda po nierównościach, hamowanie i przyspieszanie zmieniają geometrię auta, a to wpływa na położenie snopu. Dlatego systemy korzystają z korekcji poziomu, często z czujników wysokości nadwozia.
W mojej ocenie różnica jest odczuwalna na drogach, gdzie jest dużo górek i dołków. Jeśli układ korekcji wysokości jest zbyt wolny, to sama adaptacja segmentów nie rozwiąże problemu, bo granice wiązki uciekają. Dobre systemy traktują to jak jeden proces: poziomowanie i przygaszanie stref są zsynchronizowane.
Do tego dochodzi prędkość i stabilność toru jazdy. Sterownik próbuje przewidzieć, jak szybko obiekt z przeciwka przetnie pole widzenia reflektora. Im lepsze przewidywanie, tym mniej widocznych „nerwowych” zmian w plamie światła.
Oświetlenie matrycowe LED: typowe tryby i zachowania na drodze
Matrycowe reflektory często pracują w trybie automatycznym, w którym same przełączają się między światłami mijania a korekcją dalekiego snopu. System nie tylko wygasza fragmenty, ale potrafi też utrzymywać różne wzory rozkładu, zależnie od tego, co widzi kamera.
Spotyka się zachowania typu: kiedy na drodze nie ma ryzyka olśnienia, szersza część snopu jest aktywna i daje dłuższy zasięg. Gdy pojawia się pojazd z przeciwka, granice plamy zwężają się, a część światła jest przygaszana. Po minięciu obiektu znów wraca pełniejszy rozkład.
W dobrze skalibrowanych układach przejście nie powinno być „szarpane”. Jeśli granica pojawia się z opóźnieniem, kierowca może zobaczyć chwilowy wzrost jasności. W codziennej jeździe to moment, w którym człowiek instynktownie spuszcza wzrok albo zwęża tor jazdy, bo czuje niekomfort.
Jak system odróżnia pojazdy od innych źródeł
Noc to nie tylko samochody. W świetle reflektorów mają znaczenie znaki drogowe, latarnie, odbłyski od mokrej jezdni i światła pochodzące z innych kierunków. Kamera i algorytmy muszą więc w miarę wiarygodnie wykrywać, czy obiekt jest pojazdem i w którym pasie się znajduje.
W praktyce system opiera się na cechach: kształcie, rozmiarze, trajektorii ruchu oraz wzorze jasności. Jeśli algorytm pomyli znak odbijający światło z reflektorem auta, korekcja może niepotrzebnie się uruchomić. Dlatego skuteczność adaptacji to nie tylko sama optyka, ale też jakość detekcji.
Na trasach z częstymi wjazdami na pobocze i zaroślami, które podświetlają się falami, czuć, czy system ma zdrowy rozsądek. Dobre sterowanie nie goni każdego pojedynczego piksela na obrazie, tylko utrzymuje stabilną decyzję.
Laser i LED w adaptacji: podobna idea, różne narzędzia
Choć zarówno matryce LED, jak i lasery realizują wygaszanie stref, to ich „ekonomia światła” wygląda inaczej. LED-e zwykle zapewniają dobrą kontrolę segmentów w torze optycznym, a laser może dać długi zasięg i większą intensywność w dalekich obszarach.
W praktyce użytkownik widzi różnicę w tym, jak snop radzi sobie w długim dystansie i jak szybko „oddycha”, gdy pojazd z przeciwka mija się. System w obu przypadkach musi mieć szybkie przetwarzanie danych wejściowych i precyzyjny tor optyczny.
Warto dodać, że adaptacja nie kończy się na przeciwku. Ten sam mechanizm strefowy bywa używany do innych sytuacji, na przykład gdy pojawiają się piesi lub gdy droga jest zakręcona. Ale największe emocje i największe ryzyko dotyczą właśnie ruchu z przeciwka, bo tam oczy są na wysokości, którą reflektor może „trafić” dość bezpośrednio.
Granice bezpieczeństwa: przepisy i praktyczne ograniczenia
W samochodach światła do jazdy i reflektory muszą spełniać normy dotyczące rozsyłu światła oraz ograniczeń olśnienia. Producenci projektują układy tak, by spełniały wymagania zarówno przy typowej jeździe, jak i w trudnych warunkach.
Adaptacja dynamiczna jest tu podwójnie ważna: z jednej strony ma zapewnić maksymalną użyteczność dla kierowcy, a z drugiej chronić osoby w innych pojazdach. W systemach matrycowych i laserowych część odpowiedzialności spoczywa na algorytmach, które weryfikują, czy korekta nie wychodzi poza przewidziany zakres.
W praktyce oznacza to, że system nie „przyciemnia wszystkiego do zera”. Zwykle utrzymuje pewien rozkład oświetlenia, ale trzyma się reguł ograniczających promieniowanie w strefach ryzyka.
Co dzieje się z plamą światła: od modelu do rzeczywistej optyki
Żeby segmenty lub modulacja laserowa działały tak, jak obiecuje marketing, potrzebna jest bardzo dobra stabilizacja optyki. Soczewki, lustra, mikroukłady przetwarzania strumienia i tolerancje mechaniczne muszą być kontrolowane w produkcji. Nawet niewielkie odchyłki potrafią zmienić położenie granicy wiązki.
Dlatego systemy kalibruje się w procesie wytwarzania oraz często stosuje się autokontrolę. W razie wykrycia rozjazdu sterownik koryguje parametry lub ogranicza funkcje adaptacyjne. To ratuje sytuację, gdy pojazd ma po wymianie reflektora inną charakterystykę niż w pierwotnym ustawieniu.
W kabinie kierowcy nie widać tych zmian, ale czuć je w jakości reakcji. Stabilna granica i powtarzalne zachowanie przy kolejnych przejazdach to znak, że kalibracja i kontrola toru optycznego działają poprawnie.
Dlaczego deszcz potrafi „zamieszać” sytuację
Mokry asfalt i kropelki w powietrzu potrafią rozpraszać światło. To nie jest tylko kwestia tego, że jest ciemniej. Rozproszenie powoduje, że granice stref stają się mniej wyraźne, a część światła rozchodzi się szerzej niż w warunkach suchych.
System adaptacyjny nadal wygasza segmenty, ale efekt końcowy zależy od optyki atmosfery. W efekcie granica „ciemno jasno” może być mniej ostra, a korekcje bywają bardziej subtelne.
W praktyce dobre układy wciąż minimalizują olśnienie, bo decyzja dotyczy kąta i intensywności w kierunku oczu, a nie samej widoczności plamy na jezdni. Kierowca z przeciwka nie powinien dostawać strzału światłem, nawet jeśli droga w pobliżu reflektorów wygląda inaczej.
Techniczny przekrój: elementy układu adaptacyjnego
W typowym samochodzie z matrycowym LED lub laserem znajdziesz kilka warstw. Jest część optyczna, część elektroniczna oraz część percepcji otoczenia. Każdy element ma swoje opóźnienia i ograniczenia, a sukces całego systemu wynika z tego, że te różnice się nie sumują w niekorzystny sposób.
Optyka to reflektor z torami światła, w których powstaje finalny snop. Elektronika to sterownik, który dostaje dane wejściowe, przelicza poziomy zasilania lub parametry optyczne i generuje sygnały sterujące. Percepcja to kamera i czasem dodatkowe czujniki.
W praktyce najważniejszy bywa „łańcuch czasu”: od rozpoznania pojazdu z przeciwka, przez przeliczenie, po fizyczne wygaszenie fragmentów. Jeśli opóźnienie jest większe niż czas, w którym obiekt zmienia pozycję w polu wiązania, korekta może się pojawić zbyt późno.
Opóźnienia i synchronizacja: dlaczego nie chodzi tylko o moc
W wielu dyskusjach ludzie mylą „moc” z „jakością”. Moim zdaniem w adaptacji do przeciwka moc ma mniejsze znaczenie niż szybkość i precyzja modulacji. To trochę jak z hamulcem: nie wygrywa tylko ten, kto ma ciężar, ale ten, kto ma wyczucie i reakcję.
System musi też utrzymać stabilność w trakcie ruchu. Obiekt z przeciwka przemieszcza się w płaszczyźnie obrazu, a granice wygaszania mają podążać za nim. Jeśli sterownik liczy wszystko na nowo, ale zbyt wolno, pojawia się „ogon” korekcji.
Dlatego nowoczesne sterowanie często wykorzystuje predykcję ruchu obiektu. Kamera widzi pojazd teraz, ale sterownik próbuje zgadnąć, gdzie będzie za chwilę, zanim światło zdąży się przestawić.
Jak oceniać działanie reflektorów w codziennej jeździe
Wiem, że brzmi to jak prośba o subiektywizm, ale da się ocenić system nawet bez narzędzi serwisowych. Najbardziej zauważalna jest różnica komfortu dla kierowcy, gdy samochody mija się na wąskiej drodze. Jeśli system jest dobrze skalibrowany, korekcja nie tworzy nagłego „rozbłysku” ani chwilowego pogorszenia widoczności.
Drugi test to scenariusz na prostej z małym ruchem. Gdy nie ma pojazdów, światło powinno dawać równomierny zasięg. Gdy pojawi się auto z przeciwka, granica powinna przemieszczać się z wyczuciem. Po minięciu obiektu powinna wrócić bez szarpania.
Trzeci test to pobocze i znaki. Jeżeli przygaszenie segmentów jest zbyt szerokie, znaki i linie krawędzi potrafią „uciec” w ciemność. Przy dobrze dobranym algorytmie widzenie pobocza trwa mimo korekcji przeciwka.
Porównanie: matrycowe LED vs laser w kontekście adaptacji
Poniższa tabela nie ma obiecywać, że jedno rozwiązanie jest zawsze lepsze. Ma uporządkować różnice w tym, jak buduje się i kontroluje wiązkę w sytuacji z przeciwka.
| Cecha | Matrycowe LED | Laser (systemy adaptacyjne) |
|---|---|---|
| Idea kontroli | Segmenty LED wygaszane lub modulowane | Precyzyjne kształtowanie profilu wiązki w torze optycznym |
| Charakter zasięgu | Silny zasięg, bardzo dobra kontrola rozkładu na bliższym i średnim dystansie | Potencjalnie większy zasięg i gęstsza luminancja daleko |
| Reakcja na pojazd z przeciwka | Zwykle płynne „rysowanie” stref poprzez segmenty | Dynamiczna korekcja profilu, często nastawiona na daleki dystans |
| Wrażliwość na warunki | Rozproszenie światła przez atmosferę zmienia widoczność granic | Podobny problem, ale profil i zasięg mogą zachować lepszą czytelność daleko |
| Wrażenie użytkowe | Duża szansa na odczucie „gładkiego” przejścia i stabilnej granicy | Wyraźny zasięg, korekcja zwykle bardzo precyzyjna |
Dlaczego algorytmy są równie ważne jak optyka
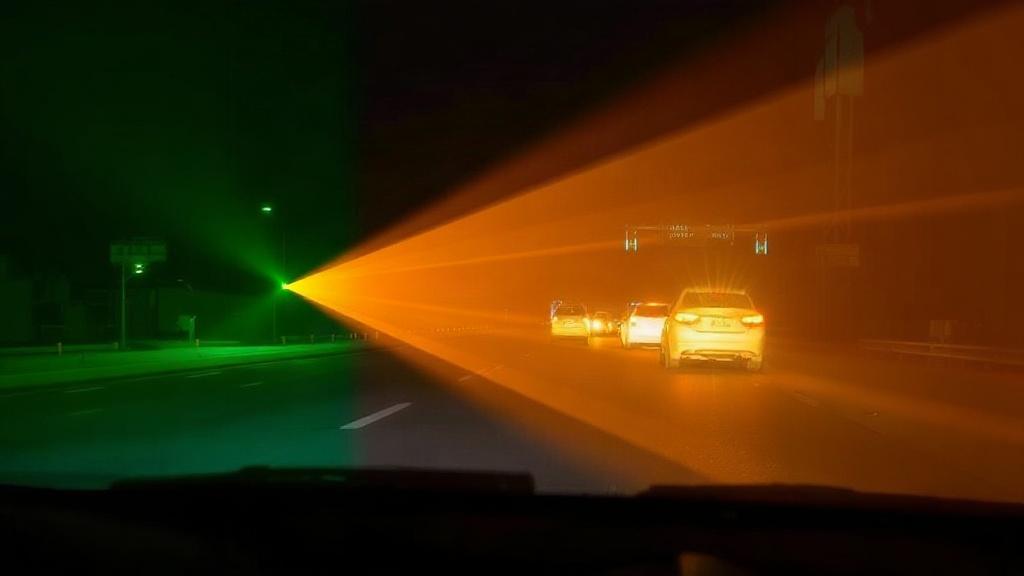
Możesz mieć najlepszą matrycę LED, a jeśli algorytm detekcji zrobi błąd, korekcja będzie spóźniona albo nie w tej strefie. Z kolei świetny algorytm bez sprawnego sterowania optyką nie utrzyma rozkładu jasności. To złożony system, gdzie „zwykłe światło” staje się przetwarzaniem informacji.
Algorytmy analizują obraz, identyfikują pojazdy, oceniają ich pozycję i przewidują ruch. Potem przekładają to na parametry sterujące. Gdy wszystko jest dobrze zestrojone, wygaszanie stref staje się praktycznie niewidoczne dla kierowcy i niezauważalne dla innych użytkowników drogi, poza poprawionym komfortem.
W mojej ocenie najważniejsze jest to, że system nie powinien działać jak reflektor „włącz i wyłącz”. Musi mieć logikę ciągłości. Kierowcy z przeciwka nie powinni doświadczać migotania, a kierowca z przodu nie powinien odczuwać zjazdu widoczności.
Praktyczne scenariusze: wąska droga, wyprzedzanie, skrzyżowania
Wyobraź sobie drogę, gdzie mijasz się z kimś bardzo blisko, a środek jezdni jest wąski. W takich warunkach nawet mały błąd korekcji może być odczuwalny. Matryce LED i laserowe systemy adaptacyjne muszą wtedy utrzymywać stabilne strefy wygaszania tak, aby kierowca z przeciwka nie dostał dodatkowej jasności.
Inny scenariusz to sytuacja, w której auto z przeciwka zmienia pas, bo omija przeszkodę. System musi reagować dynamicznie, a nie tylko „ustawić raz i zapomnieć”. Jeśli korekcja jest zbyt sztywna, granice plamy mogą chwilowo nie nadążyć.
Na skrzyżowaniach dochodzi też problem latarni i świateł z innych kierunków. Kamera ma trudniejsze zadanie. Wtedy adaptacja powinna być ostrożna, aby nie reagować na każdy impuls światła, który nie pochodzi od pojazdu.
Rzeczy, które zwykle decydują o jakości systemu
Na końcu i tak wracasz do kilku konkretów. Po pierwsze: jak szybko i dokładnie wykrywane są pojazdy z przeciwka. Po drugie: jak dobrze synchronizuje się poziomowanie reflektora z korekcją stref. Po trzecie: jak płynna jest zmiana luminancji w czasie.
Do tego dochodzi kalibracja optyki i powtarzalność pracy. Jeżeli reflektor po dłuższym czasie traci charakterystykę, a autodiagnostyka nie koryguje, system może działać gorzej mimo dobrego algorytmu. W praktyce to widać w drobnych różnicach: granica wygaszania bywa mniej równa albo wraca wolniej.
Ostatni element to odporność na fałszywe sygnały. Noc, deszcz i refleksy z mokrego asfaltu potrafią robić z obrazu coś, co przypomina ruch pojazdów. System musi umieć to odsiać, bo inaczej korekcja będzie „tańczyć” bez powodu.
Gdzie najłatwiej wyczuć, że to działa dobrze
Najbardziej docenia się adaptację nie wtedy, gdy wszystko jest idealnie, tylko wtedy, gdy jest ciężko. Na drogach, gdzie jedziesz długo w okolicach gęsto zabudowanych terenów, pojazdy pojawiają się i znikają często. Dobra korekcja wtedy nie męczy, a zła potrafi irytować nawet wtedy, gdy technicznie „jest w normie”.
W jednym z moich nocnych przejazdów po trasie z licznymi zjazdami zauważyłem, że mimo wielu mijanek system zachowywał spójność. Nie było wrażenia, że światło rozjeżdża się między segmentami. To drobiazg, ale w nocy liczy się każdy detal, bo zmęczenie rośnie szybko.
Jak wygląda przyszłość: adaptacja jeszcze bliżej optyki człowieka
Patrząc na kierunek rozwoju, widać jedną rzecz: systemy będą coraz bardziej skupione na tym, jak światło jest odbierane przez oczy i jak zmienia się to wraz z ruchem. To nie jest tylko kwestia „lepszego algorytmu”. To też integracja z szerszym zestawem danych o pojeździe i otoczeniu.
Można się spodziewać, że adaptacja wiązki będzie przewidywać sytuacje wcześniej, wykorzystując więcej informacji z map i czujników. W efekcie korekcja dla ruchu z przeciwka ma pojawiać się nie wtedy, gdy kamera już zobaczy pojazd, tylko wtedy, gdy sterownik przewidzi, że za chwilę znajdzie się on w strefie ryzyka.
To przybliża nas do stanu, w którym oświetlenie przestaje być narzędziem o stałych ustawieniach, a staje się dynamicznym systemem bezpieczeństwa. I choć nadal jest to światło, to w praktyce działa jak inteligentna osłona.
Oświetlenie matrycowe LED i Laser – adaptacja wiązki światła do pojazdów z przeciwka w pigułce
Adaptacja do ruchu z przeciwka to połączenie precyzyjnej optyki z szybkim „myśleniem” sterownika. W matrycowych LED strefy wygaszania powstają przez kontrolę segmentów, w laserowych systemach przez kształtowanie profilu wiązki w torze optycznym. W obu przypadkach celem jest ograniczenie olśnienia bez zabierania widoczności drogi.
Najlepsze układy reagują płynnie, wykorzystują korekcję poziomu reflektorów i potrafią rozróżniać realne pojazdy od innych źródeł światła w nocnym otoczeniu. Dzięki temu granica światła nie jest „przypadkowym zasłanianiem”, tylko kontrolowanym manewrem w czasie rzeczywistym.
Kiedy to działa dobrze, różnicę czujesz od razu: w komforcie, w przewidywalności oświetlenia i w tym, że mijanka przestaje być stresującym lotem w ciemno. A wtedy nawet geek od silników i geometrii świateł przyznaje, że najlepsza technika to ta, która dba o innych, a jednocześnie świetnie pracuje dla kierowcy.